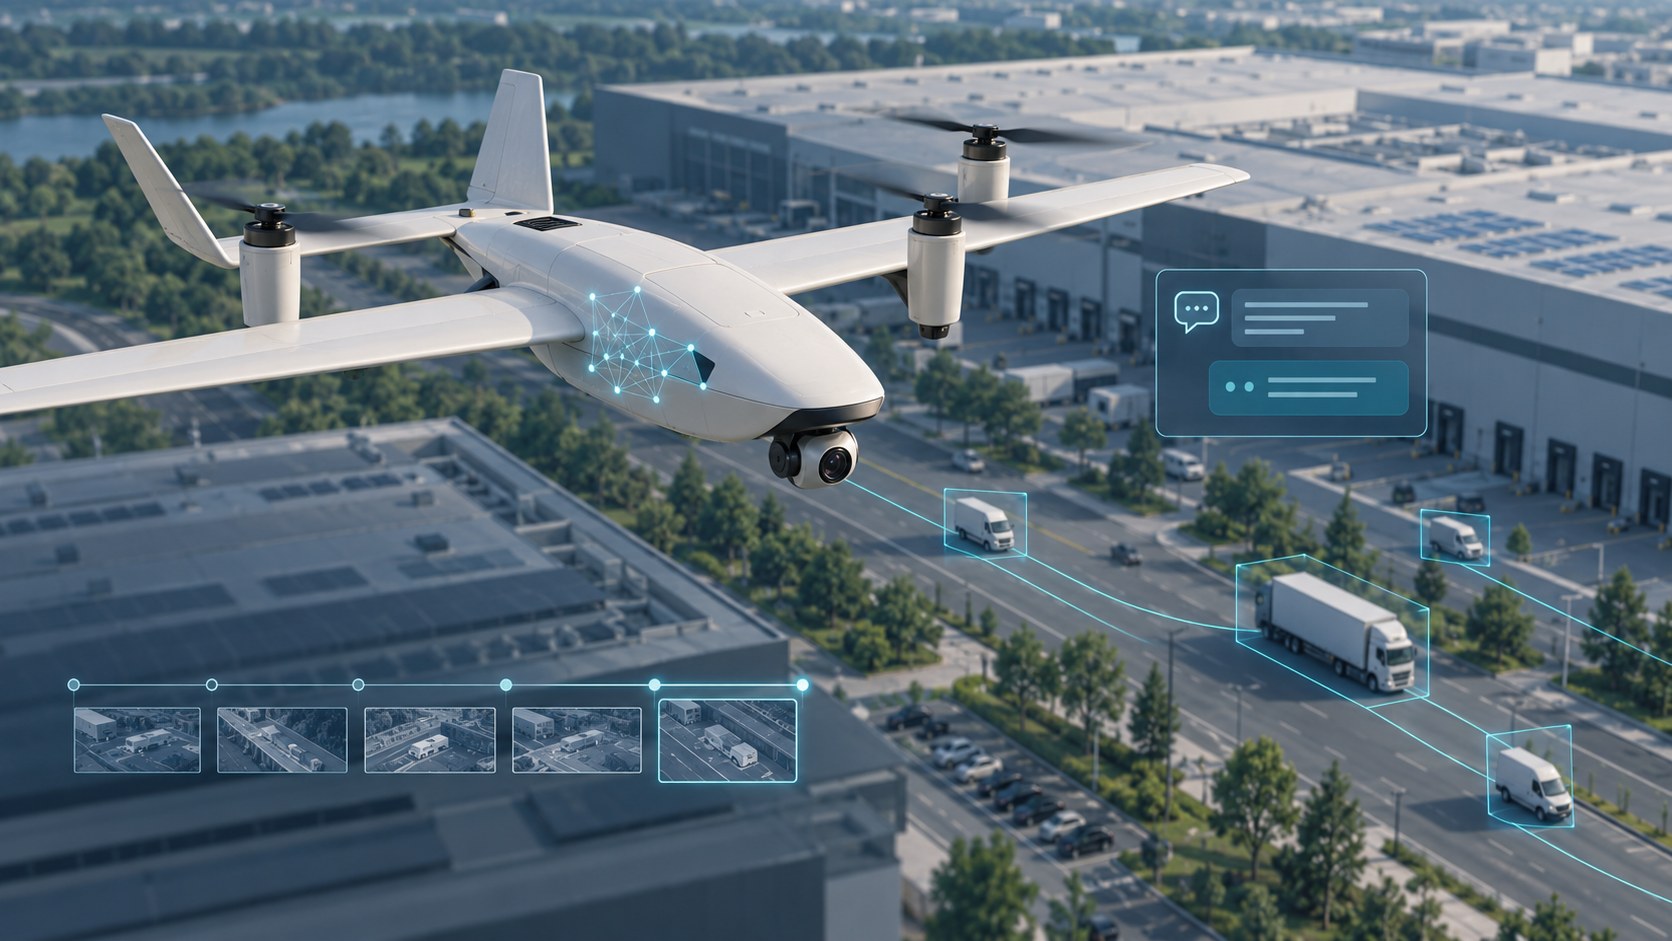
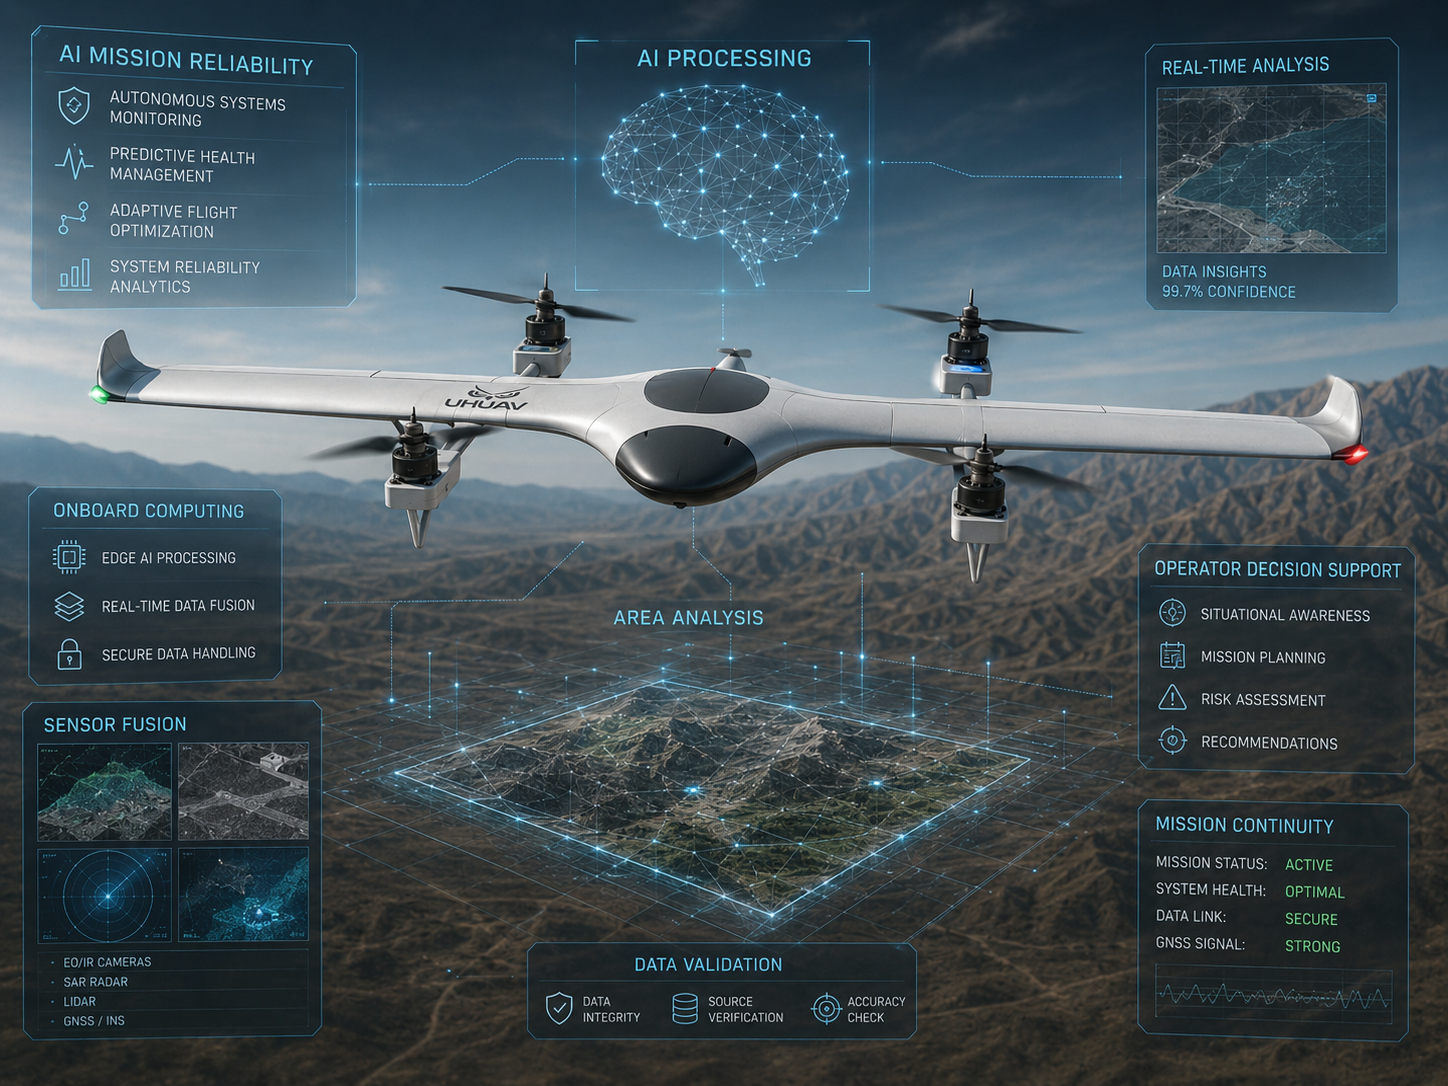
رسم تصوّري مولّد بالذكاء الاصطناعي لمساعد مهام ذكي على متن طائرة بدون طيار.
يربط مساعد المهام الذكي لطائرة المراقبة بدون طيار بين رصد المستشعرات وبيانات القياس عن بُعد وسياق المهمة، لتمكين المشغّل من طرح أسئلة مفيدة حول الأحداث المسجّلة. وتكمن قيمته في تنظيم الأدلة: ما الذي رُصد، ومتى حدث ذلك، وكيف تحرّك الجسم، وما المعلومات التي تستند إليها الإجابة.
يجمع هذا النهج لدى UHUAV بين الحوسبة على متن الطائرة والحمولات القابلة للتهيئة والمهام التي يوجّهها المشغّل. يشرح هذا المقال بنيةً تقنيةً تدعم المراقبة الجوية بالذكاء الاصطناعي، عبر سجلّ مهام قابل للبحث يمكن الاستفادة منه للإجابة عن الأسئلة وتقديم اقتراحات تراعي السياق وتنبيهات بشأن حالة الطائرة. وتوضّح مسارات العمل التالية خيارات تهيئة هذه البنية بحسب المستشعرات والبرمجيات وموارد الحوسبة ومتطلبات المهمة.
كيف يعمل مساعد مهام ذكي لطائرات المراقبة بدون طيار؟
يمكن أن تحمل طائرات المراقبة بدون طيار المدعومة بالذكاء الاصطناعي كاميرات وأنظمة أخرى لجمع البيانات، إلى جانب حاسوب على متن الطائرة. وتجمع بنية مساعد المهام هذه المدخلات في أربع خطوات:
- الجمع: استقبال مشاهدات الفيديو وقياسات الحمولات المتاحة وبيانات القياس عن بُعد وأهداف المهمة المحدّدة.
- التسجيل: إرفاق المشاهدات بطوابع زمنية وسياق ذي صلة، مثل مسار تتبّع جسم أو قراءة مستشعر أو تحذير متعلق بالطائرة.
- الاسترجاع: العثور على السجلات ذات الصلة بسؤال المشغّل أو بشرط محدّد ضمن إعدادات المهمة.
- التفسير: عرض إجابة أو تنبيه مع السجلات الداعمة وأي جوانب مهمة من عدم اليقين.
تشكّل هذه السجلات تاريخًا للمهمة يمكن البحث فيه. وقد تتضمّن مشاهدات منظّمة وروابط إلى الصور أو الفيديو، بدلًا من نسخ كل عيّنة مستشعر إلى نموذج لغوي. كما أن تخزين مشاهدات جديدة لا يعني أن نموذج الذكاء الاصطناعي يعيد تدريب نفسه باستمرار؛ فجمع السجلات واسترجاعها وتدريب النموذج عمليات منفصلة.
ما الذي يمكن أن تخبر به مشاهدات المركبات المشغّل؟
لنفترض مهمة تفتيش لمنشأة صناعية ترصد فيها الكاميرا مركبات على طرق الدخول. يستطيع نظام الرؤية، على فترات مضبوطة، تسجيل المركبات المكتشفة وربط المشاهدات بمسارات تتبّع والاحتفاظ بالسمات المرئية ذات الصلة وتقديرات الحركة. ويغطّي السجل الناتج المشاهدات المكتشفة داخل مجال رؤية الكاميرا؛ إذ تحدّ ظروف الرؤية وحجم الأجسام وحجبها عن الأنظار وقدرات نظام الكشف من نطاق التغطية.
| السجل | السياق المفيد |
|---|---|
| وقت الرصد | متى سُجّلت المشاهدة، وما إذا كانت لا تزال تعبّر عن الوضع الحالي. |
| مسار التتبّع والمظهر | معرّف تتبّع مؤقت وسمات مرئية، مثل الفئة العامة للمركبة. |
| تقدير الحركة | الحركة بين مشاهدات متعاقبة، مع توضيح الفجوات أو جوانب عدم اليقين. |
| الموقع والأدلة | تقديرات الموقع المتاحة، مرتبطة بالصور أو الفيديو أو سجلات المستشعرات. |
لا يمثّل موضع الجسم في الصورة موقعه الجغرافي تلقائيًا. فتقدير موقعه على الأرض يتطلّب مدخلات مناسبة قد تشمل موقع الطائرة ووضعيتها الزاوية، ومعايرة الكاميرا، واتجاه الحامل المثبّت للكاميرا، ومعلومات المسافة أو التضاريس. وإذا لم تكن هذه المدخلات كافية، ينبغي للمساعد وصف المشاهدات بالنسبة إلى الصورة، بدلًا من اختلاق إحداثيات على الخريطة.
وبالمثل، لا يثبت المظهر المرئي هوية المركبة. فقد ينقطع مسار التتبّع أو ينقسم أو تُربط به مشاهدات بصورة خاطئة. لذلك، تحتاج الأسئلة المتعلقة بالمركبة نفسها خلال فترات منفصلة إلى أدلة وتوضيح صريح لعدم اليقين في التتبّع.
ثلاثة أمثلة توضيحية لأسئلة المشغّل
توضّح الحوارات الافتراضية التالية كيف يمكن ربط الأسئلة بالسجلات الداعمة وقرارات المشغّل ضمن مسار عمل مهيّأ للمهمة.
1. «اعرض المركبات المسجّلة خلال الجزء الأخير من جولة التفتيش.»
مثال للإجابة: «إليك مشاهدات المركبات المسجّلة في ذلك الجزء، مجمّعةً بحسب مسار التتبّع، مع أوقات الرصد وروابط الصور. وقد وُضعت علامات على السجلات التي لا تتوافر لها معلومات موثوقة عن الموقع الجغرافي.»
يساعد مسار العمل هذا المشغّل على مراجعة فترة محدّدة دون البحث في التسجيل بأكمله. وتحافظ النتيجة المفيدة على التمييز بين جسم مكتشف ومسار تتبّع مقدّر وحدث تأكّد بصورة مستقلة.
2. «أيّ المركبات المسجّلة تحرّكت نحو طريق الدخول المقيّد؟»
مثال للإجابة: «يمكنني مقارنة مسارات التتبّع المسجّلة بمنطقة طريق الدخول المحدّدة. وحيث تتوافر تقديرات الموقع على الأرض، يمكنني عرض تسلسل الحركة الداعم. أما المسارات المستندة إلى الصور وحدها فتحتاج إلى مراجعة بصرية قبل تأكيد اتجاه الحركة جغرافيًا.»
يجب تحديد المنطقة، وأن تدعم المشاهدات المقارنة المطلوبة. وينبغي أن توضّح الإجابة أي فجوات في التغطية.
3. «لماذا تقترح جولة تفتيش إضافية؟»
مثال للإجابة: «يتطلّب هدف المهمة مراجعة هذه المنطقة، لكن المشاهدات المتاحة تترك فجوة في التغطية. إليك السجلات ذات الصلة لمراجعتها قبل أن تقرّر ما إذا كانت جولة إضافية مناسبة.»
ويظل أي إجراء متابعة مقترح بحاجة إلى تقييم المشغّل لحالة الطائرة والقيود التشغيلية وأولويات المهمة.
كيف توجّه أهداف المهمة الاقتراحات؟
تبدأ الإرشادات المفيدة بهدف واضح. فتفتيش البنية التحتية ومسح محيط منشأة ومهمة الرصد لأغراض البحث والإنقاذ تتطلّب أدلة وأولويات مختلفة. ويمكن تهيئة المساعد لربط المشاهدات بهذه الأهداف، بدلًا من تقديم اقتراحات عامة.
تشمل الوظائف الممكنة إبراز نقص التغطية، وإعطاء الأولوية للأحداث المطابقة لقواعد محدّدة، ومقارنة المشاهدات خلال فترة مختارة، وإعداد ملخّص للمهمة مع روابط إلى الصور الداعمة. وقد يطلب المشغّل مراجعة زمنية للأحداث، أو قائمة بالمشاهدات التي تستدعي الانتباه، أو تفسيرًا لسبب إعطاء حدث معيّن الأولوية.
تتكامل هذه الوظائف مع مهام الطائرات بدون طيار التي يحدّدها المشغّل. ويُعد استرجاع المعلومات وتقديم التوصيات وتنفيذ أوامر الطيران وظائف منفصلة. ويتطلّب أي تكامل مع الأوامر صلاحيات محدّدة بوضوح وقواعد تنظّم تحكّم المشغّل.
تنبيهات حالة الطائرة وموثوقية المهمة
يمكن لمساعد المهام أيضًا الاستفادة من بيانات القياس عن بُعد ورسائل التحذير المتاحة للمساعدة في تفسير الظروف المؤثرة في الطائرة نفسها. وقد تتعلّق التنبيهات القابلة للتهيئة بانخفاض احتياطي البطارية، أو تدهور الاتصالات، أو عدم توافر مدخلات المستشعرات، أو عدم ملاءمة جودة البيانات الحالية للمهمة المطلوبة.
ينبغي أن يوضّح التنبيه مصدره ووقت الرصد وسبب أهميته. كما ينبغي أن يميّز بين تحذير صادر عن وحدة التحكّم في الطيران وتفسير يقدّمه نموذج ذكاء اصطناعي. ولا يمكن الاستناد إلى بيانات قياس قديمة أو مفقودة للجزم بحالة الطائرة الراهنة.
وتظل وسائل الحماية المعتمدة في وحدة التحكّم في الطيران وتقديرات المشغّل عناصر أساسية. وتكمّل هذه البنية النقاش الأوسع حول تعزيز موثوقية مهام طائرات المراقبة بدون طيار بالذكاء الاصطناعي.
هل يستطيع المساعد العمل دون اتصال بالإنترنت؟
يمكن تشغيل الوظائف دون اتصال بالإنترنت عندما تدعمها النماذج والبرمجيات وبيانات المهمة المتاحة على متن الطائرة. وقد توسّع الخدمات الاختيارية المتصلة بالإنترنت مسار العمل حين يسمح الاتصال ومتطلبات التعامل مع البيانات في بيئة التشغيل بذلك.
| نمط التشغيل | اعتبارات التهيئة |
|---|---|
| المعالجة على متن الطائرة دون اتصال | تحدّد النماذج المحلية والتخزين وقدرة الحوسبة والطاقة والإدارة الحرارية الوظائف المدعومة. |
| المعالجة الاختيارية عبر الاتصال | تؤثر جودة الاتصال وزمن الاستجابة ونقل البيانات المسموح به وتوافر الخدمات البعيدة في التشغيل. |
ينبغي أن يحدّد إعداد النظام الوظائف التي تظل متاحة عند انقطاع الاتصال. ولا ينبغي افتراض أن نمطي التشغيل المتصل وغير المتصل يقدّمان إجابات أو قدرات معالجة متطابقة.
ربط المساعدة الذكية بالإقلاع والهبوط العمودي وتكامل الحمولات
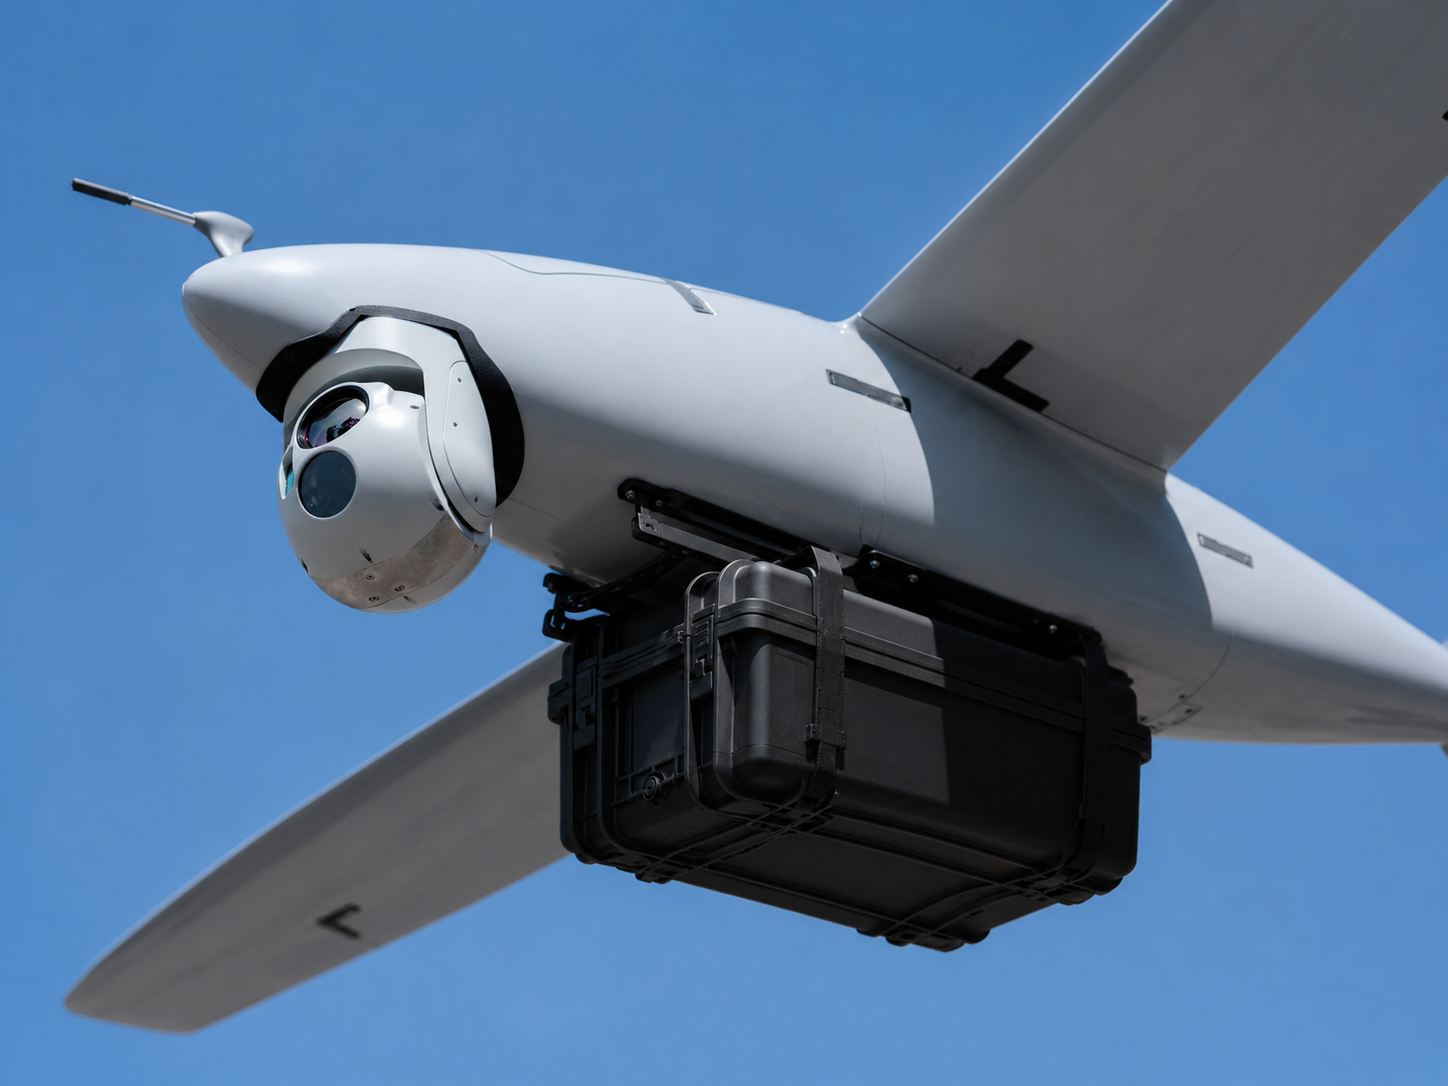
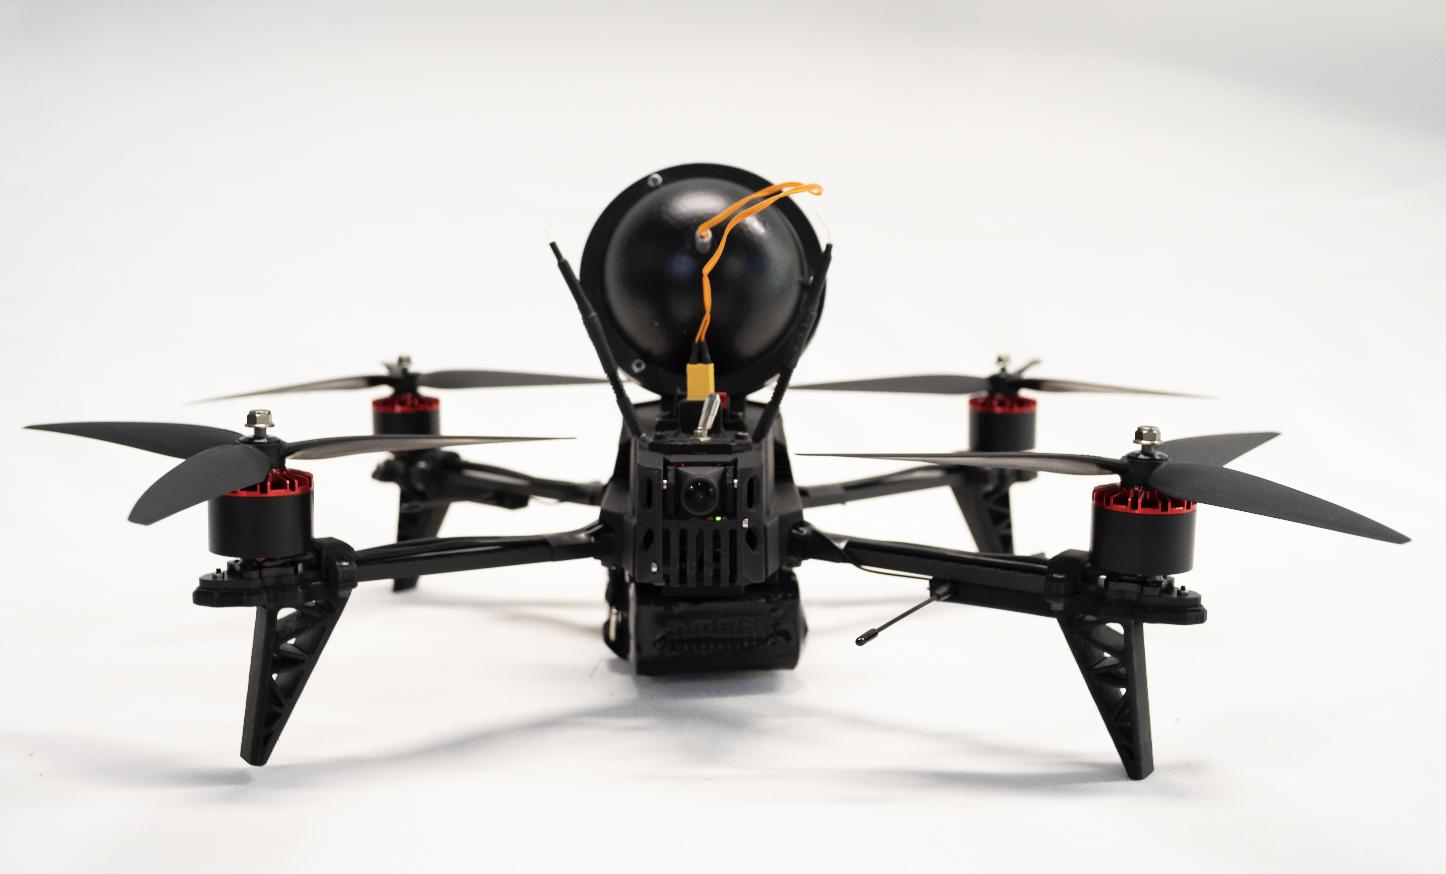
عند تصميم طائرة مراقبة بدون طيار ذات إقلاع وهبوط عمودي (VTOL)، ينبغي النظر إلى تصميم المساعد بالتوازي مع هندسة الطائرة والحمولات. وعلى الفرق التي تقيّم طائرة من هذا النوع للاستخدامات الأمنية بمستوى تجاري أن تنظر إلى جودة الأدلة المسجّلة وتفاعل المشغّل إلى جانب مواصفات هيكل الطائرة. فاختيار الكاميرا ومجال الرؤية ومزامنة الطوابع الزمنية والاهتزازات وإمداد الطاقة والتبريد والتخزين تؤثر جميعها في الأدلة المتاحة للبرمجيات.
تعرّف إلى منصة UHUAV للطائرات بدون طيار ذات الإقلاع والهبوط العمودي وإلى نهج تكامل حمولات الطائرات بدون طيار لفهم المنظومة الأوسع. وتتطلّب أنظمة المراقبة بالطائرات بدون طيار الفعّالة عمل طبقات الاستشعار والتسجيل وواجهة المشغّل معًا.
حدّد الأسئلة التي تحتاج مهمتك إلى إجابات عنها
ابدأ بالقرارات التي يتعيّن على المشغّل اتخاذها، ثم حدّد السجلات اللازمة لدعمها. ومن أسئلة التقييم المفيدة: هل تشير الإجابة إلى أدلّتها؟ وهل توضّح نقص التغطية؟ وهل تظل واضحة عندما تكون البيانات قديمة أو غير متاحة؟
ناقش متطلبات طائرة المراقبة بدون طيار مع UHUAV. شارك هدف المهمة والمشاهدات المتوقعة ومتطلبات الحمولة وقيود الحوسبة على متن الطائرة وظروف الاتصال، إلى جانب بعض الأسئلة التي يحتاج مشغّلوك إلى إجابات عنها. وتوفّر هذه التفاصيل أساسًا عمليًا لتحديد تهيئة مناسبة لمساعد مهام ذكي.
0 تعليقات
إضافة تعليق