موثوقية مهام المراقبة بالذكاء الاصطناعي للطائرات دون طيار
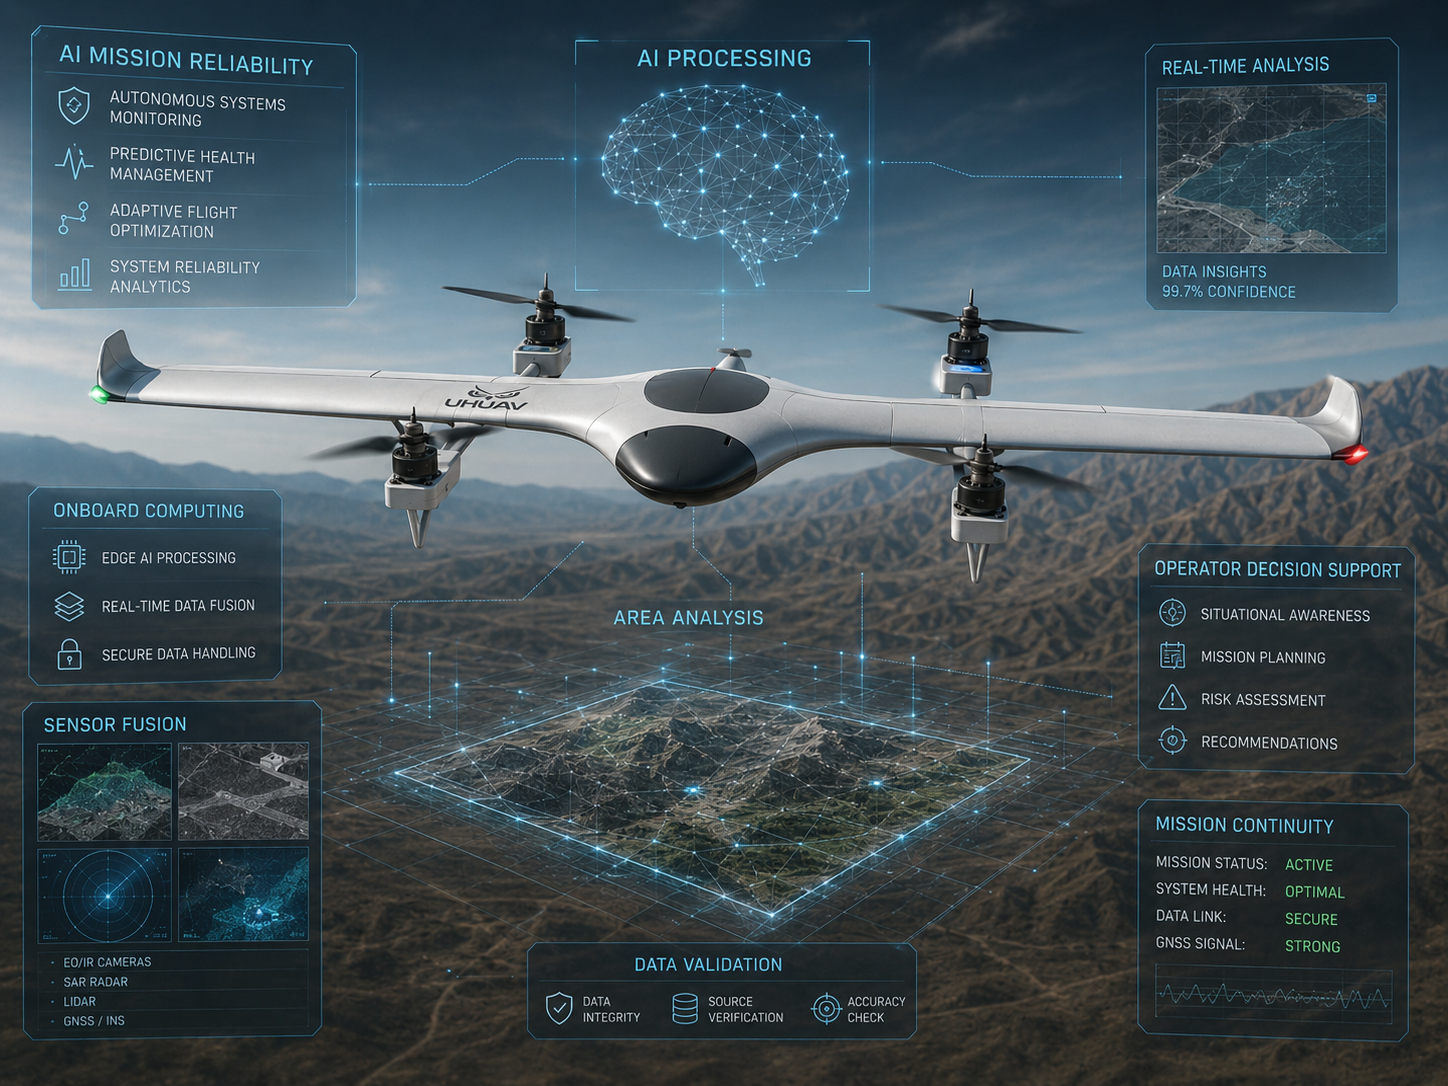
لا تعني إضافة نموذج ذكاء اصطناعي إلى طائرة مسيّرة أن المهمة أصبحت موثوقة تلقائيًا. تنشأ الموثوقية من تكامل المستشعرات والحوسبة والملاحة والاتصال وإجراءات السلامة وإشراف المشغّل ضمن بنية واحدة قابلة للاختبار.
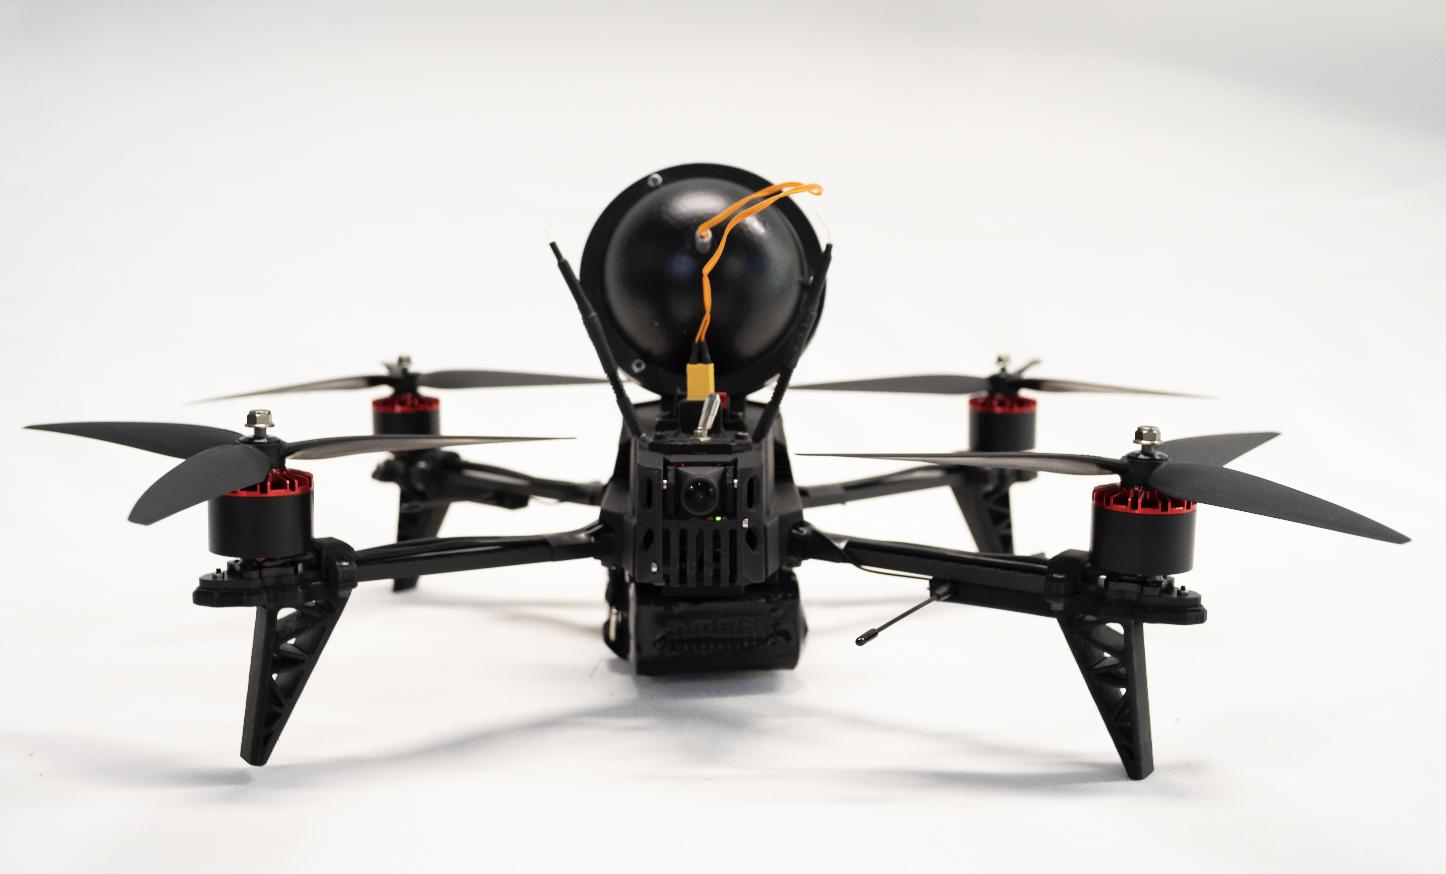
تجمع UHUAV بين المعالجة على متن الطائرة والتحقق متعدد المصادر وتتبع الأهداف وواجهة المشغّل لمساعدة أنظمة المراقبة على تقديم معلومات قابلة للاستخدام، حتى عندما تتغير الإضاءة أو الرؤية أو جودة الرابط.
لماذا تهم موثوقية المهمة المدعومة بالذكاء الاصطناعي؟
في حماية منشأة أو حدود أو موقع حادث، قد يؤدي تنبيه كاذب أو فقدان هدف أو تأخر في الفيديو إلى قرار غير مناسب. لذلك يجب ألا يعمل الذكاء الاصطناعي بمعزل عن سياق الطائرة والمهمة، بل ينبغي أن تُقارن نتائجه بالموقع والوقت وحالة المستشعر وجودة الاتصال.
الهدف ليس استبدال المشغّل، وإنما تقليل عبء المراقبة المستمرة وتسليط الضوء على الأحداث المهمة وتقديم سجل يوضح سبب التنبيه وما البيانات التي دعمته.
الذكاء الاصطناعي على متن الطائرة والحوسبة الطرفية
تتيح الحوسبة الطرفية معالجة البيانات قرب المستشعر بدل إرسال كل إطار إلى المحطة الأرضية. وهذا يقلل زمن الاستجابة واستهلاك النطاق الترددي ويحافظ على وظائف أساسية عند تدهور الاتصال.
كشف الأجسام في الزمن الحقيقي
تتبع الأهداف
تحليل الفيديو والصور
التحكم في الحمولة
إنشاء الأحداث
مراقبة المسار والسياج الجغرافي
التسجيل المحلي
إرسال البيانات بكفاءة وفق قدرة الاتصال
يُختار الحاسوب وفق القدرة والوزن والحرارة ومتطلبات النموذج، وتُراقب صحته حتى لا تؤثر المعالجة في أنظمة الطيران الحرجة.
التحقق من البيانات متعددة المصادر
تزداد الثقة عندما تتفق عدة مصادر مستقلة. لذلك يمكن ربط الكشف المرئي مع حركة الطائرة وموضعها وحالة الحمولة، بدل الاعتماد على إطار منفرد.
بيانات GNSS والملاحة بالقصور الذاتي
وضعية الطائرة وسرعتها
المسار ونقاط المرور
فيديو EO/IR
الكشوف الحرارية
مستشعرات المدى أو الارتفاع
حالة الحمولة
جودة الاتصال
بيانات المهمات السابقة
إذا تعارضت المصادر، يجب خفض مستوى الثقة وإبلاغ المشغّل بدل تقديم نتيجة جازمة. كما تُحفظ الطوابع الزمنية لمنع دمج بيانات غير متزامنة.
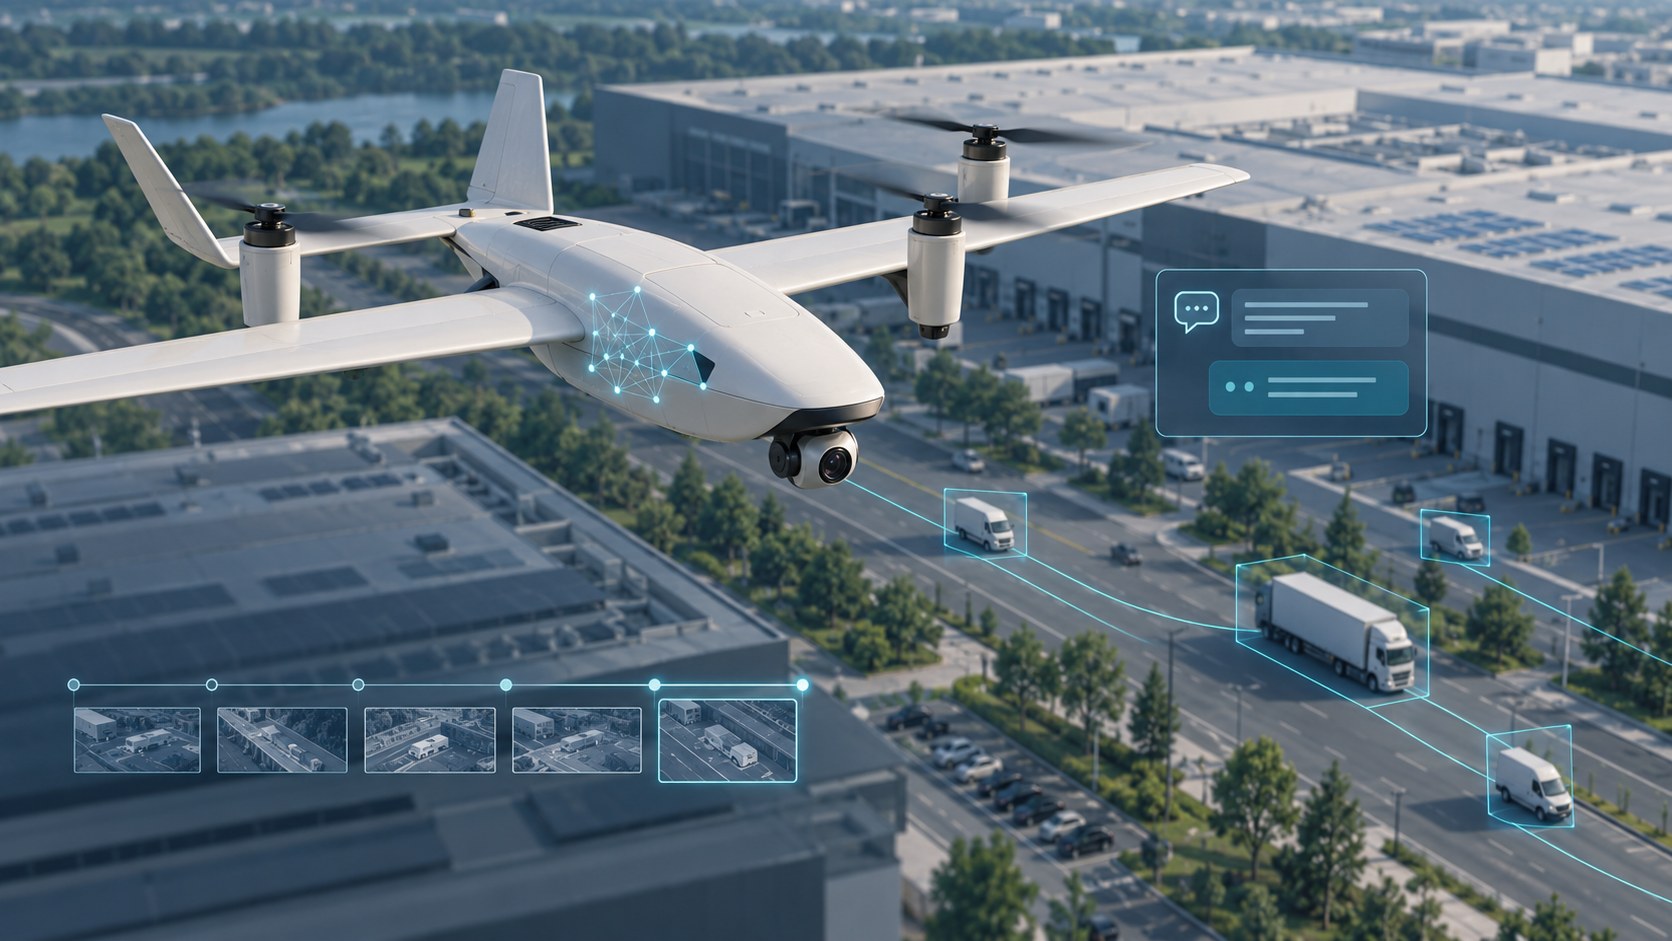
الكشف والتتبع بمساعدة الذكاء الاصطناعي
يمكن للمشغّل تحديد فئة أو منطقة أو هدف، ثم تدعم الخوارزمية إبقاءه داخل المشهد وتسجيل حركته. ويعتمد الأداء على التدريب ودقة الصورة والتقريب والاهتزاز والطقس والمسافة.
الكشف داخل منطقة محددة
اختيار الهدف من المشغّل
توجيه الكاميرا تلقائيًا
تقدير الموقع والحركة
إعادة الالتقاط بعد حجب مؤقت
تسجيل الحدث
إنشاء التنبيهات
حفظ سجل التتبع للمراجعة اللاحقة
يجب عرض درجة الثقة وحالة التتبع بوضوح، وتوفير طريقة بسيطة للمشغّل لتصحيح الاختيار أو إلغاءه.
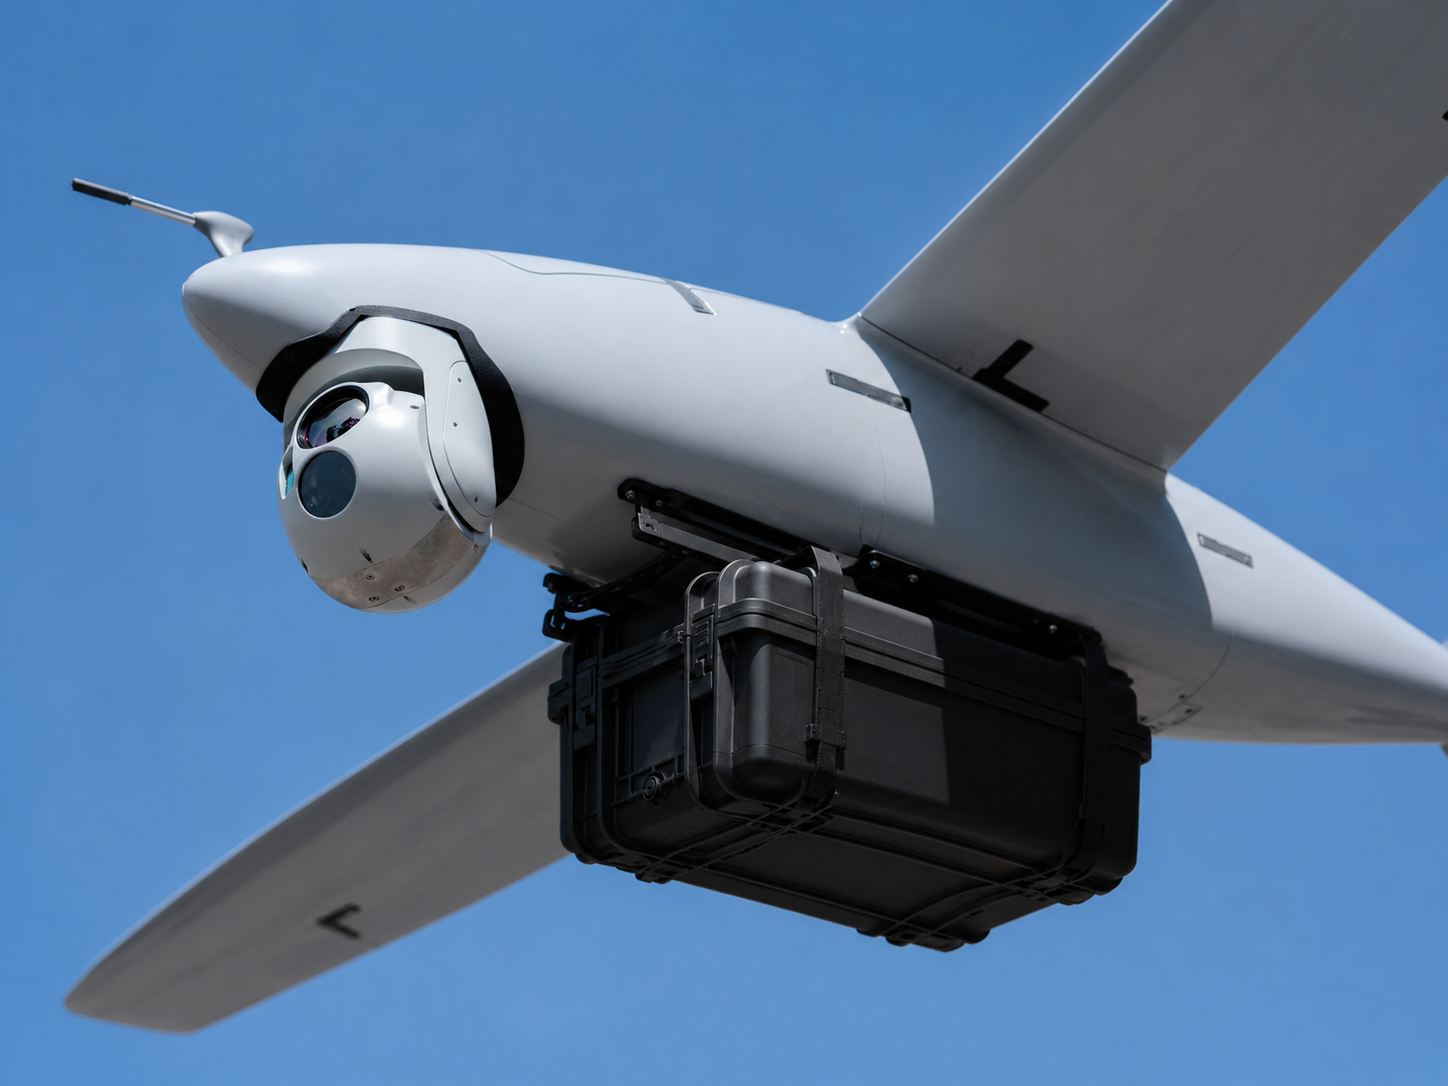
ذكاء حمولات EO/IR والتصوير الحراري
يمكن لمنطق المهمة تنسيق القنوات النهارية والحرارية والحامل المثبت والتسجيل بحيث يعمل المستشعر المناسب في المكان والوقت المناسبين.
التبديل بين القناة النهارية والحرارية
تطبيق إعدادات كاميرا مسبقة عند نقاط محددة
توجيه الحامل نحو جسم مكتشف
بدء التسجيل بعد تنبيه
التقاط صور في مواقع محددة مسبقًا
إبقاء الهدف داخل إطار الكاميرا
ربط الصور بالإحداثيات والطابع الزمني
لا يُفسر الأثر الحراري وحده على أنه هوية مؤكدة؛ بل يُعرض مع القناة المرئية والسياق التشغيلي ليقيّمه المشغّل.
دعم قرار المشغّل بالذكاء الاصطناعي
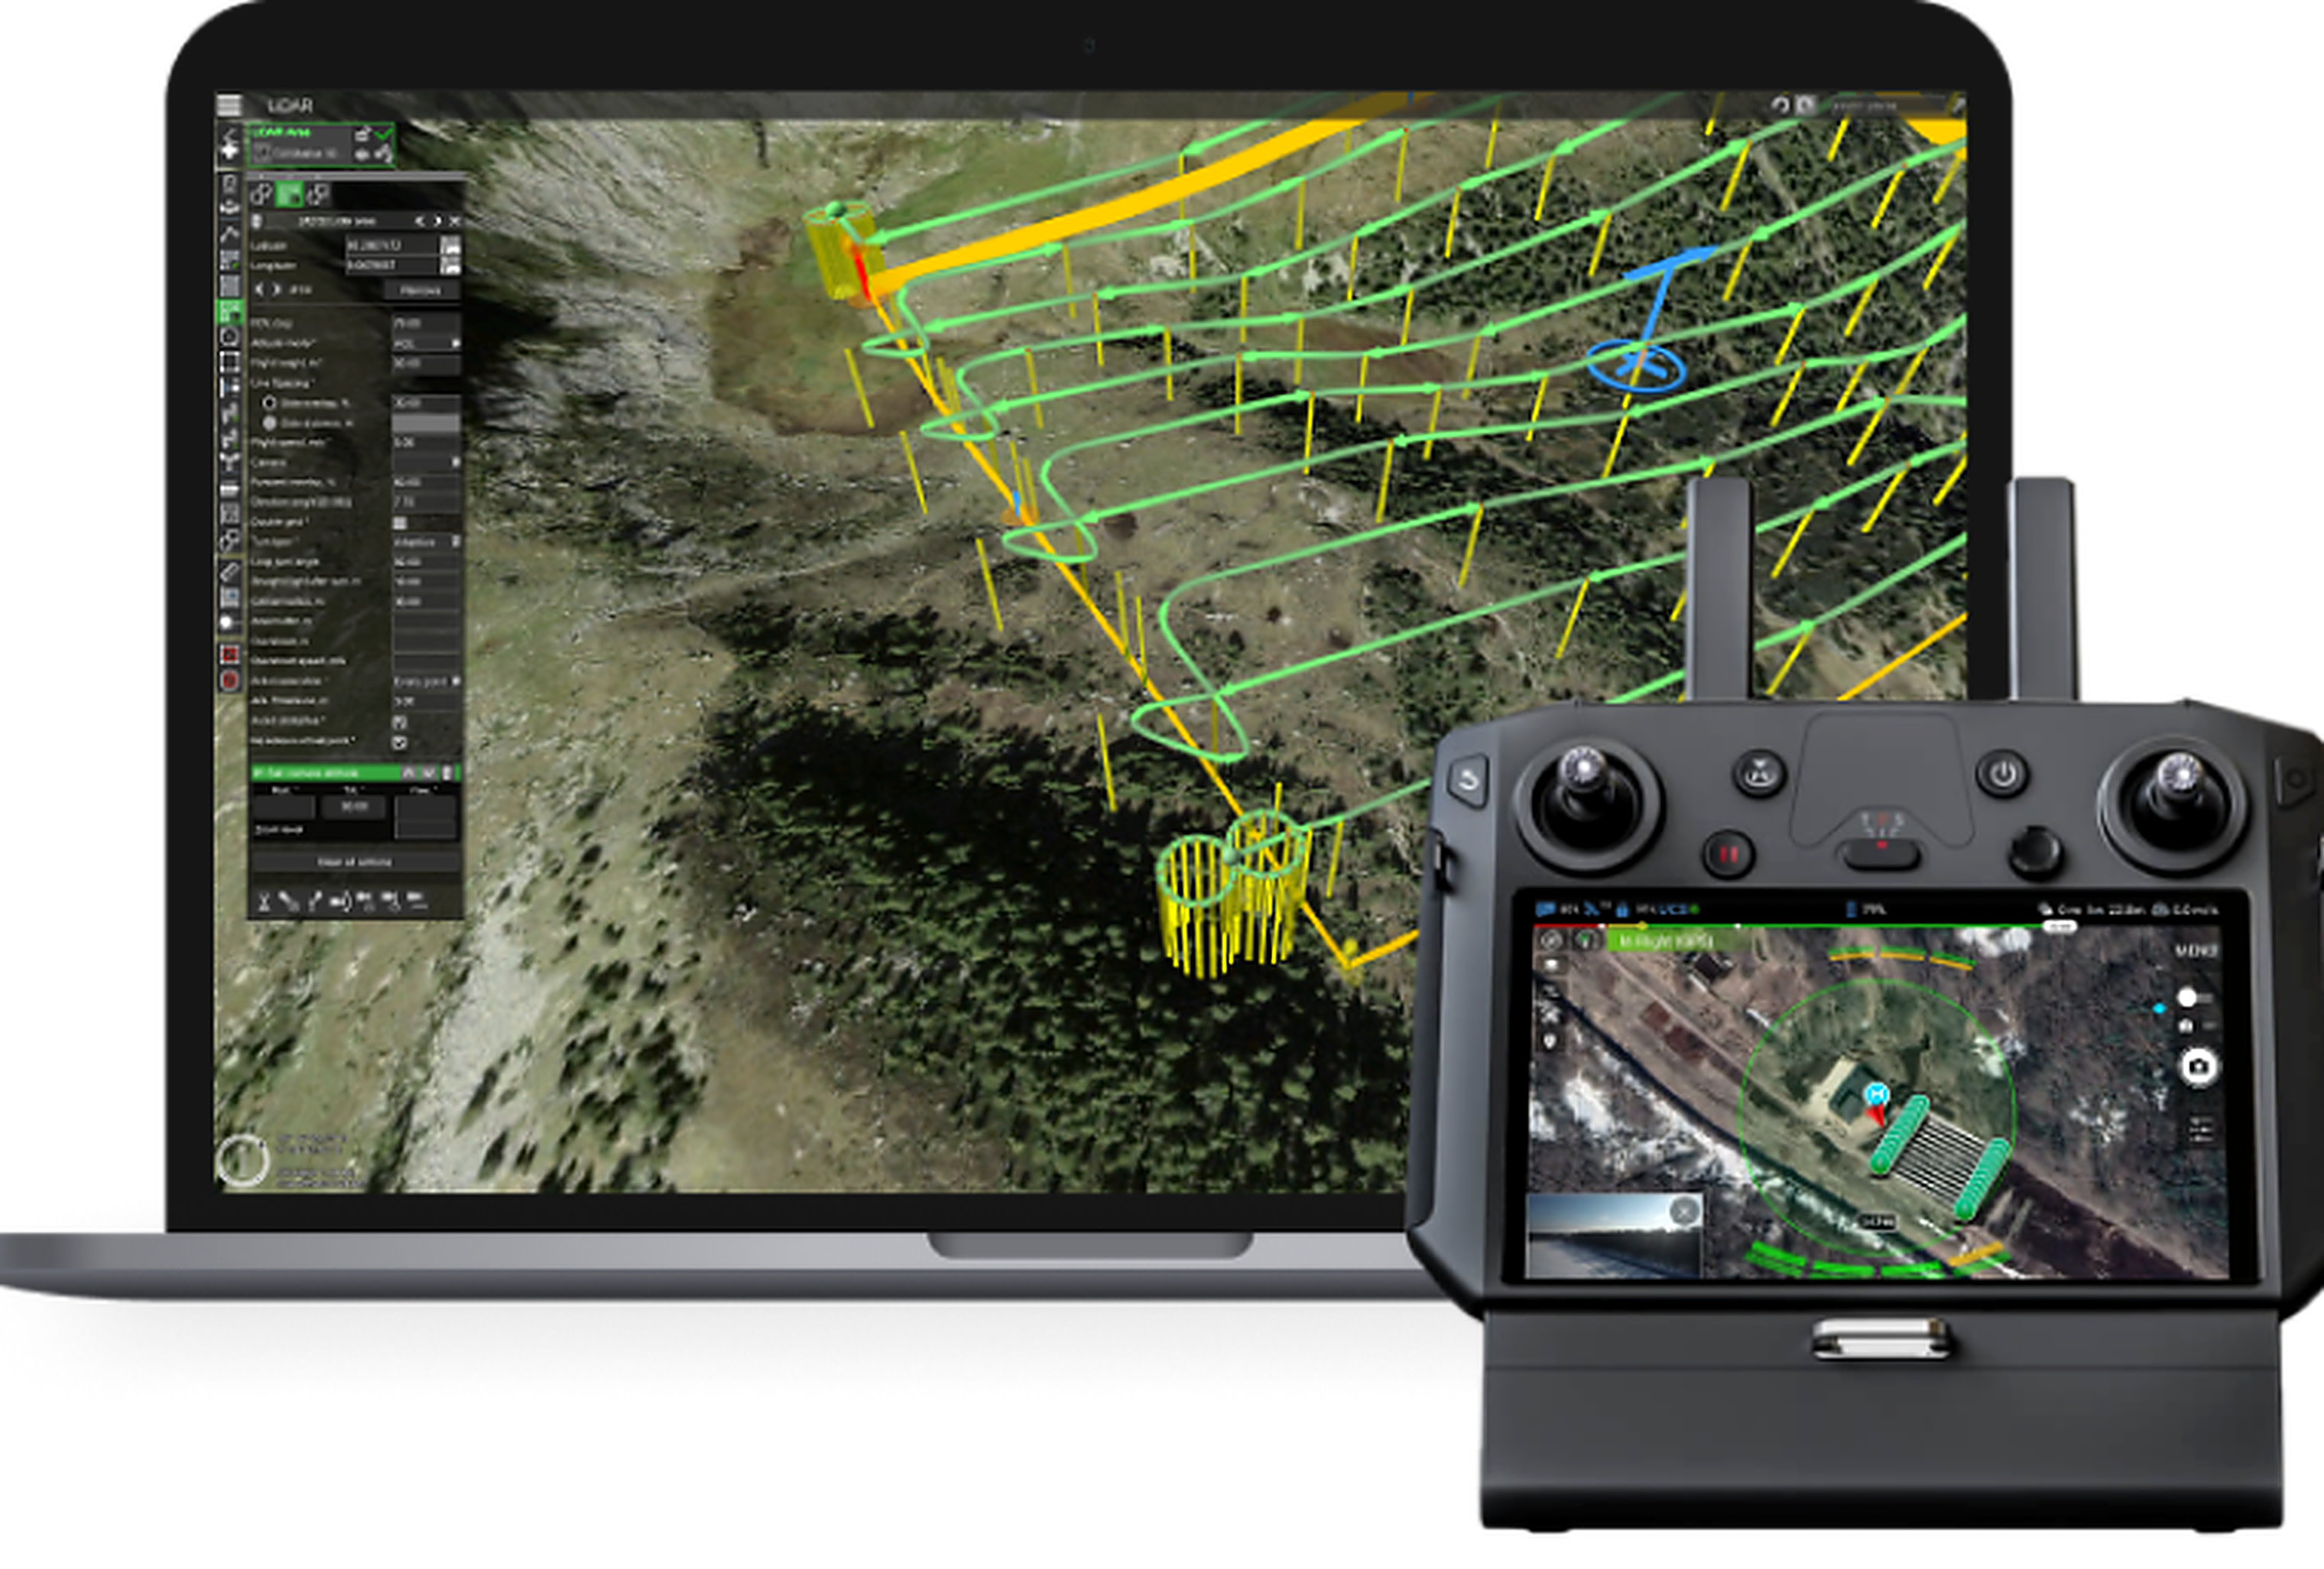
تجمع واجهة المهمة المعلومات في عرض واحد حتى لا يبحث المشغّل بين أنظمة منفصلة.
موقع الطائرة وصحتها
مسار المهمة وتقدمها
صور EO/IR مباشرة
كشوف الأهداف
حالة الحمولة
تحذيرات الاتصال
أحداث السياج الجغرافي
نقاط مراقبة مقترحة
سجل المهمة والأحداث
ينبغي ترتيب التنبيهات بحسب خطورتها وحداثتها وثقة النظام، مع بقاء الإجراء الحاسم خاضعًا لسياسة التشغيل وصلاحية الإنسان.
استمرارية المهمة عند تدهور الاتصال
عندما ينخفض معدل البيانات، يمكن إعطاء الأولوية للقيادة والقياسات والتنبيهات، وخفض جودة الفيديو أو إرسال لقطات وأحداث مختارة. وتستطيع المعالجة المحلية مواصلة التتبع والتسجيل إلى أن يتحسن الرابط.
أما فقدان رابط القيادة فيفعّل منطقًا محددًا مسبقًا مثل الانتظار أو العودة أو الهبوط؛ ولا ينبغي أن يتخذ نموذج الذكاء الاصطناعي قرار السلامة بدل نظام الطيران المعتمد.
دعم الملاحة في البيئات الصعبة على GPS
قد تتدهور إشارة GNSS قرب المنشآت أو التضاريس أو مصادر التداخل. يمكن استخدام مؤشرات بصرية أو قصورية أو بيانات ارتفاع للمساعدة في كشف التباين، مع إبقاء التحكم الأساسي ضمن بنية ملاحة آمنة ومختبرة.
لا تُقدَّم الرؤية الحاسوبية بوصفها بديلًا مطلقًا عن الملاحة؛ بل مصدرًا إضافيًا تُقيّم جودته ويُرفض عندما لا تتوفر شروط الثقة.
الاستجابة السريعة للحوادث
يمكن للنظام المدعوم بالذكاء الاصطناعي الوصول إلى موقع إنذار وجمع صورة أولية وتصنيف الأحداث للمشغّل، ودعم الوظائف التالية وفق التهيئة واللوائح:
مراقبة نهارية أو حرارية مباشرة
تتبع شخص أو مركبة
إضاءة المنطقة المستهدفة
بث تحذيرات عبر مكبر الصوت
ترحيل اتصالات مؤقت
توصيل معدات طوارئ خفيفة معتمدة
تسجيل الحادث وربطه بالخريطة
تكامل ذكاء اصطناعي وحمولات مخصص
تختلف الأهداف والبيئات بين عميل وآخر؛ لذلك قد يشمل المشروع:
نماذج كشف مخصصة
فئات أهداف مرتبطة بالمهمة
دمج حمولات EO/IR أو حرارية
اختيار الحاسوب الموجود على متن الطائرة
مسارات الفيديو والقياسات
تكييف واجهة التحكم الأرضي
منطق دوريات آلية
تكامل نظام الإنذار
تخزين الأحداث وإعداد التقارير
دعم الحمولات القابلة للاستبدال
تُقاس الدقة والكمون ومعدل الإنذارات الكاذبة في ظروف تمثل الاستخدام الحقيقي، لا على بيانات مختبرية فقط.
مجالات الاستخدام
حماية البنية التحتية الحرجة
مراقبة خطوط الأنابيب ومحطات الطاقة والمنشآت البعيدة، وربط الكشوف بالموقع والوقت للتحقق السريع.
أمن المحيطات
مقارنة الحركة المعتادة بالأحداث الجديدة وتوجيه الكاميرا إلى نقاط الدخول أو الإنذارات.
مراقبة الحدود والمساحات الواسعة
تحليل تدفق الفيديو أثناء مسارات طويلة وإرسال الأحداث المهمة بدل الاعتماد على المشاهدة البشرية المستمرة.
السلامة العامة وعمليات الطوارئ
تقييم الحرائق والحوادث والمناطق الخطرة، مع إعطاء فرق الميدان معلومات مبكرة وقابلة للتحقق.
البحث والإنقاذ
إبراز آثار حرارية محتملة وتسجيل الإحداثيات وتتبع الهدف بعد تأكيد المشغّل.
الإشراف البشري والمساءلة والنشر الآمن
تظل الأتمتة أداة دعم، ويجب أن يستطيع الإنسان:
مراجعة خطط المهمة
تأكيد إجراءات الحمولة
التحقق من كشوف الذكاء الاصطناعي
إيقاف الطائرة أو إعادة توجيهها
إصدار أمر العودة
استعادة التحكم اليدوي
مراجعة السجلات بعد المهمة
تدعم السجلات الموقّتة وتحولات الحالة ودرجات الثقة تحليل الأداء وتحديد المسؤولية وتحسين النماذج والإجراءات.
شركة تركية لتقنيات UAV تطوّر حلولًا لمهام عالمية
تطوّر UHUAV في تركيا أنظمة قابلة للتخصيص لعملاء يعملون في ظروف تشغيلية مختلفة. ونوازن بين متطلبات المهمة والقيود الهندسية والتنظيمية، مع الحفاظ على أسماء المعايير والواجهات والمكونات التقنية كما هي عند الحاجة.
الخلاصة
تتحقق موثوقية المهمة عندما يعمل الذكاء الاصطناعي والمستشعر والملاحة والاتصال والمشغّل ضمن نظام واحد مختبر. يهدف نهج UHUAV إلى تقديم كشف وتتبع ودعم قرار مفيد، مع حماية وظائف الطيران الحرجة والحفاظ على الإشراف البشري في كل مرحلة.
0 تعليقات
إضافة تعليق