قادر على حمل الحمولات
محور تكامل المهامVTOL / UAV
منصات المهامالبحث والتطوير R&D + الإنتاج
سير العمل الهندسيجاهزة للعمل الميداني
استكشف المنصات
مهمة UAV الذاتية هي عملية طيران محددة مسبقاً، يضبط فيها المشغّل مسار المهمة وقواعدها وسلوك الحمولة، بينما تنفذ الطائرة الإقلاع ومهام الرحلة وإجراءات العودة تلقائياً.
يعني تنفيذ المهمة وفق تعريف المشغّل أن المستخدم يخطط للمسار ومنطق المهام ومعلمات المهمة، بينما تتولى الطائرة الإقلاع الذاتي وتنفيذ نقاط المسار وإكمال المهام والعودة إلى نقطة الانطلاق باستخدام منطق الطيران على متنها.
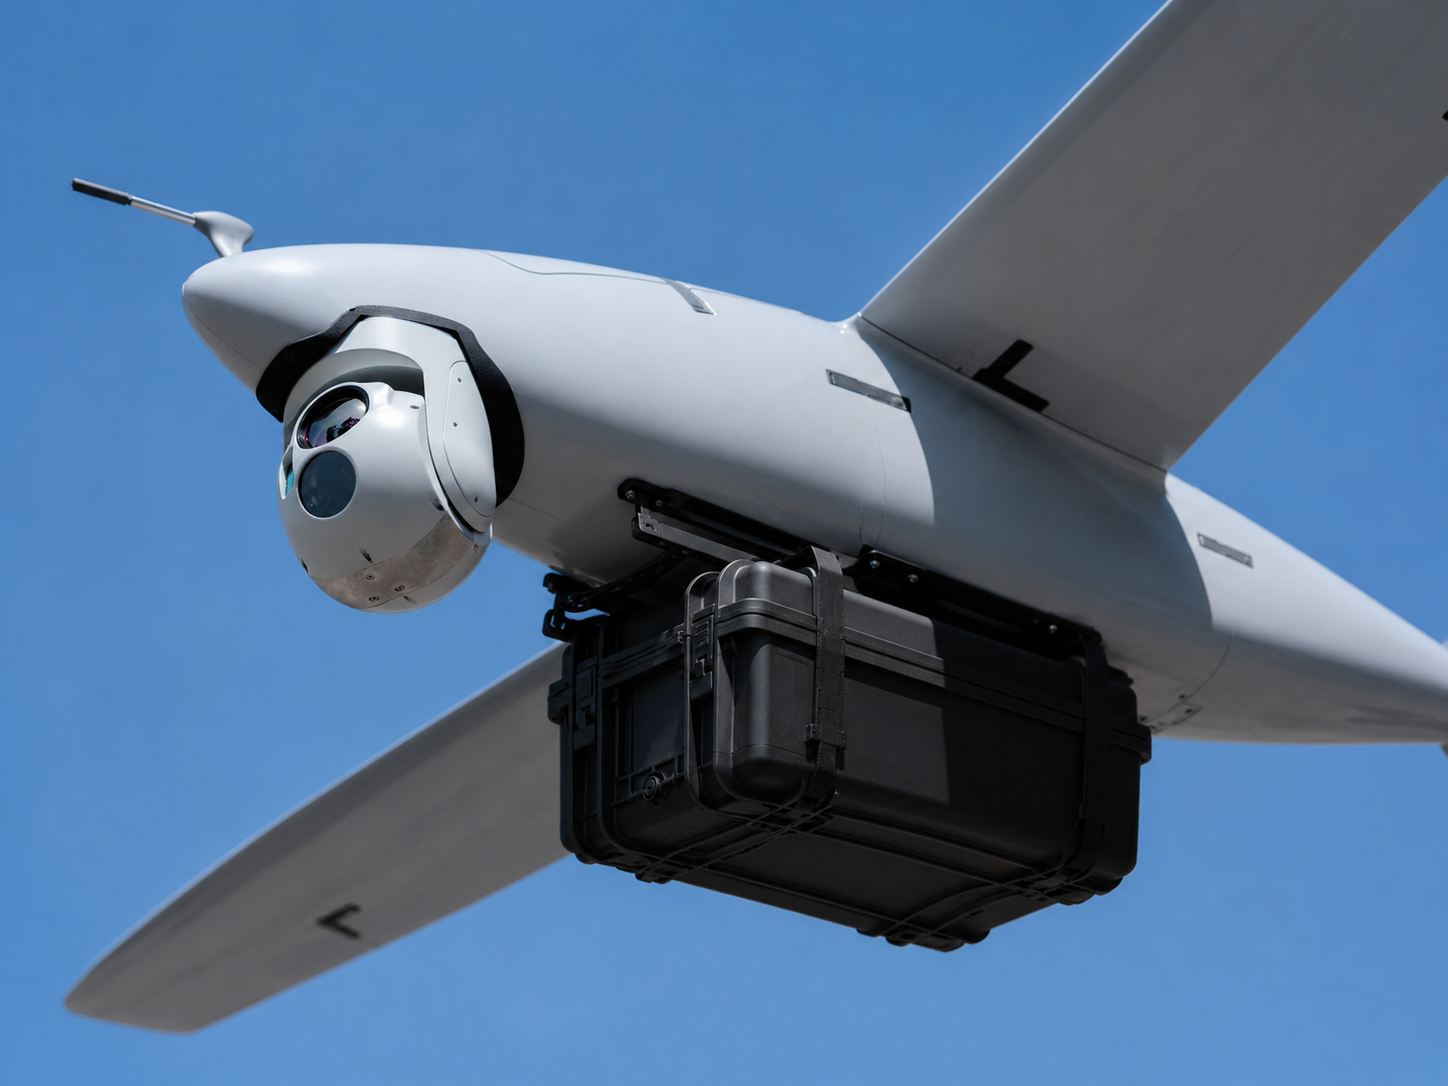
قد تشمل خيارات الحمولات المدعومة أنظمة تصوير EO/IR مثبتة ومعدات مسح RF ومحددات مدى ليزرية ومستشعرات لرسم الخرائط وحمولات للفحص وأنظمة فرعية أخرى خاصة بالعميل، بحسب فئة الهيكل وميزانية الطاقة وأهداف المهمة.
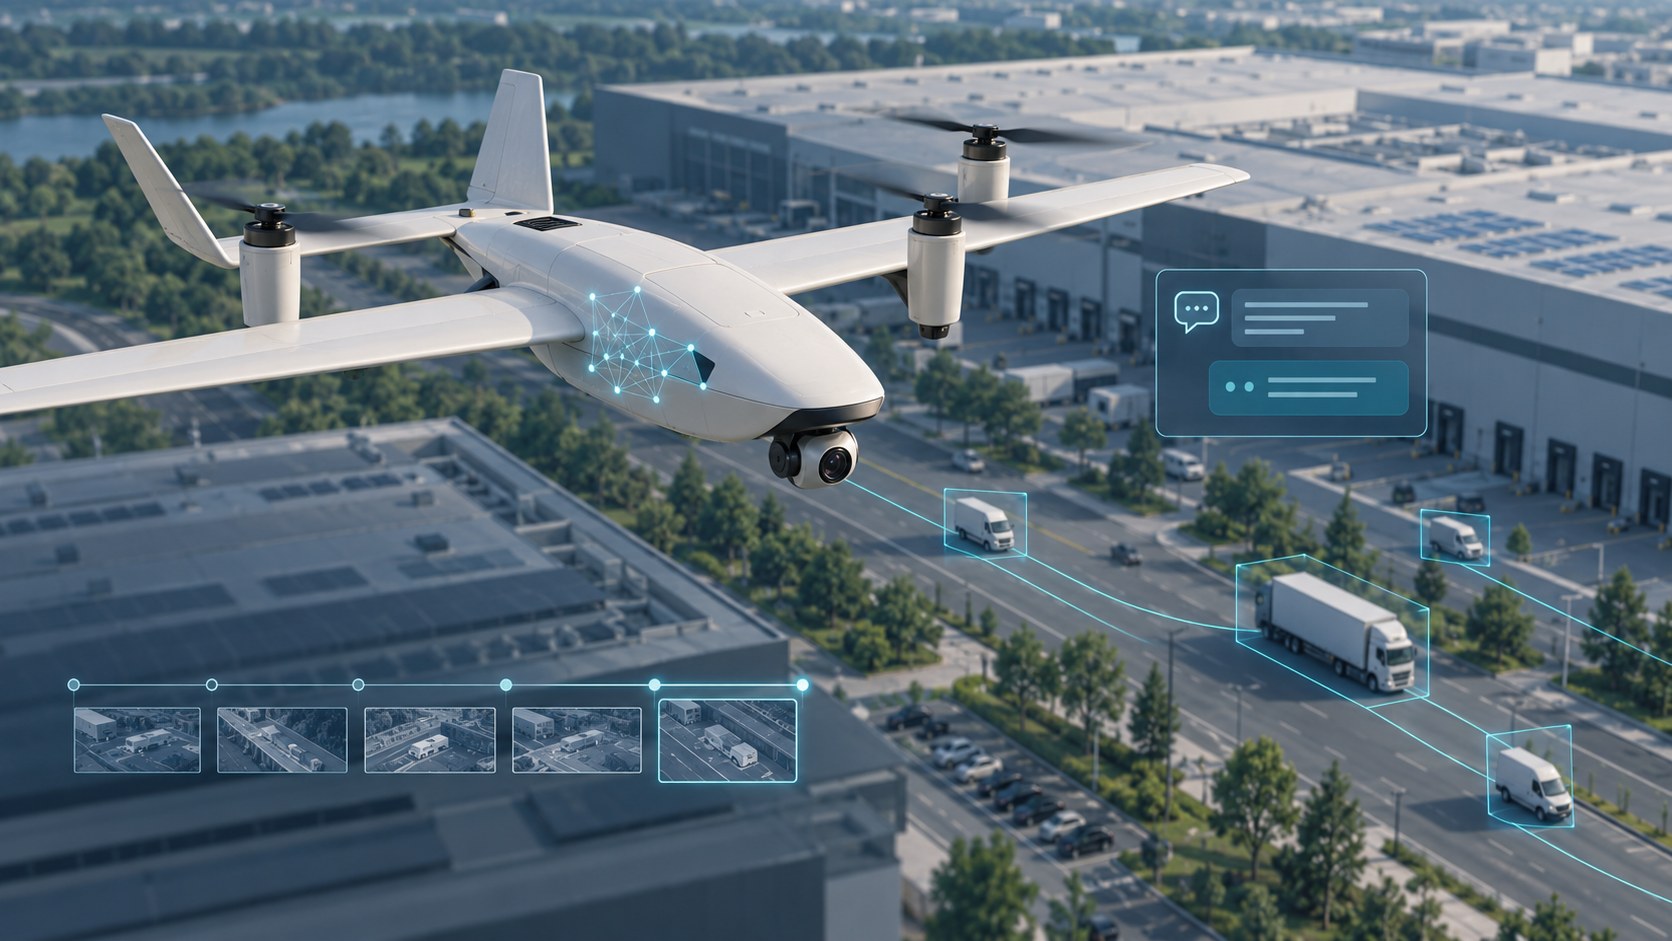
تتحسن موثوقية المهمة من خلال الحوسبة على متن الطائرة والتحليل بمساعدة الذكاء الاصطناعي والتحقق المتبادل بين المستشعرات ومنطق الالتزام بالمسار والتقييم المستمر لظروف المهمة، لتقليل الانحراف ودعم التنفيذ المستقر.
نعم. يظل المشغّل متحكماً في المهمة ككل، ويمكنه متابعة التقدم ومراجعة القياس عن بُعد وإيقاف العمليات مؤقتاً أو تعديلها عند الحاجة، كما يحتفظ بالسلطة النهائية على القرارات الحاسمة للمهمة.
نعم. من خلال ذكاء المهام الحواري، يستطيع المشغّل طرح أسئلة بلغة طبيعية عن الظروف الحالية والمشاهدات السابقة والعلاقات المكانية وأحداث المهمة، وتلقي إجابات تراعي السياق وتُنشأ من بيانات الطائرة والمهمة.
صُممت منصات UHUAV لرسم الخرائط والفحص ومراقبة مواقع المناجم وفحص محطات الطاقة الشمسية والمراقبة واسعة النطاق والبحث والإنقاذ وغيرها من العمليات الصناعية والأمنية والمخصصة للمهام.