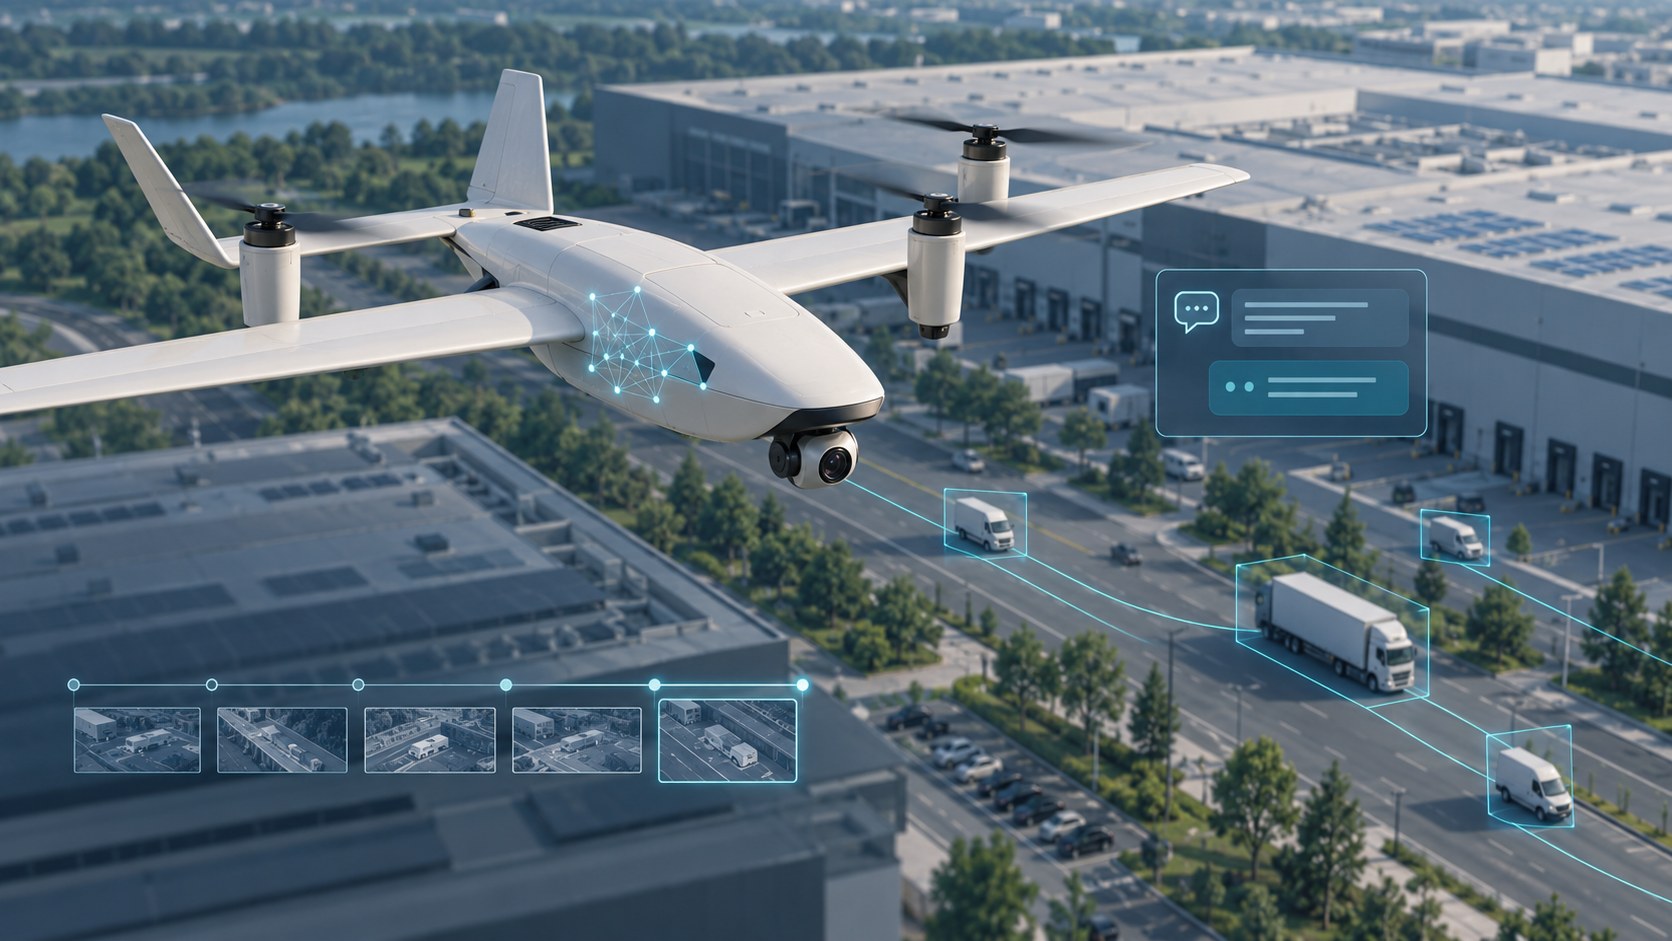
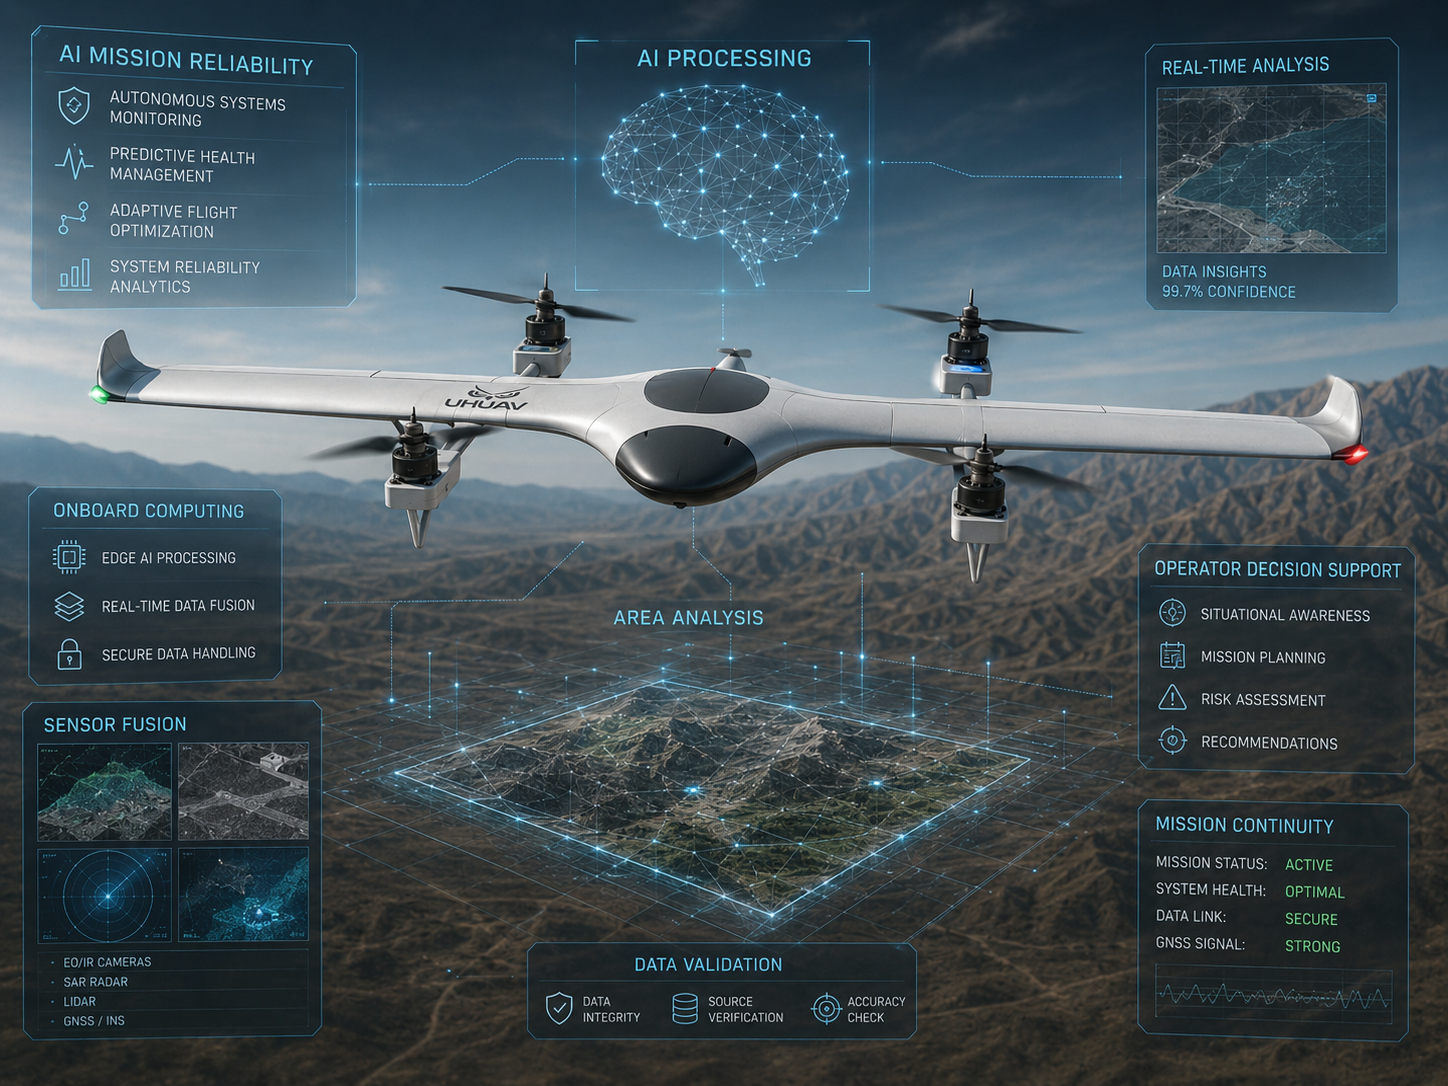
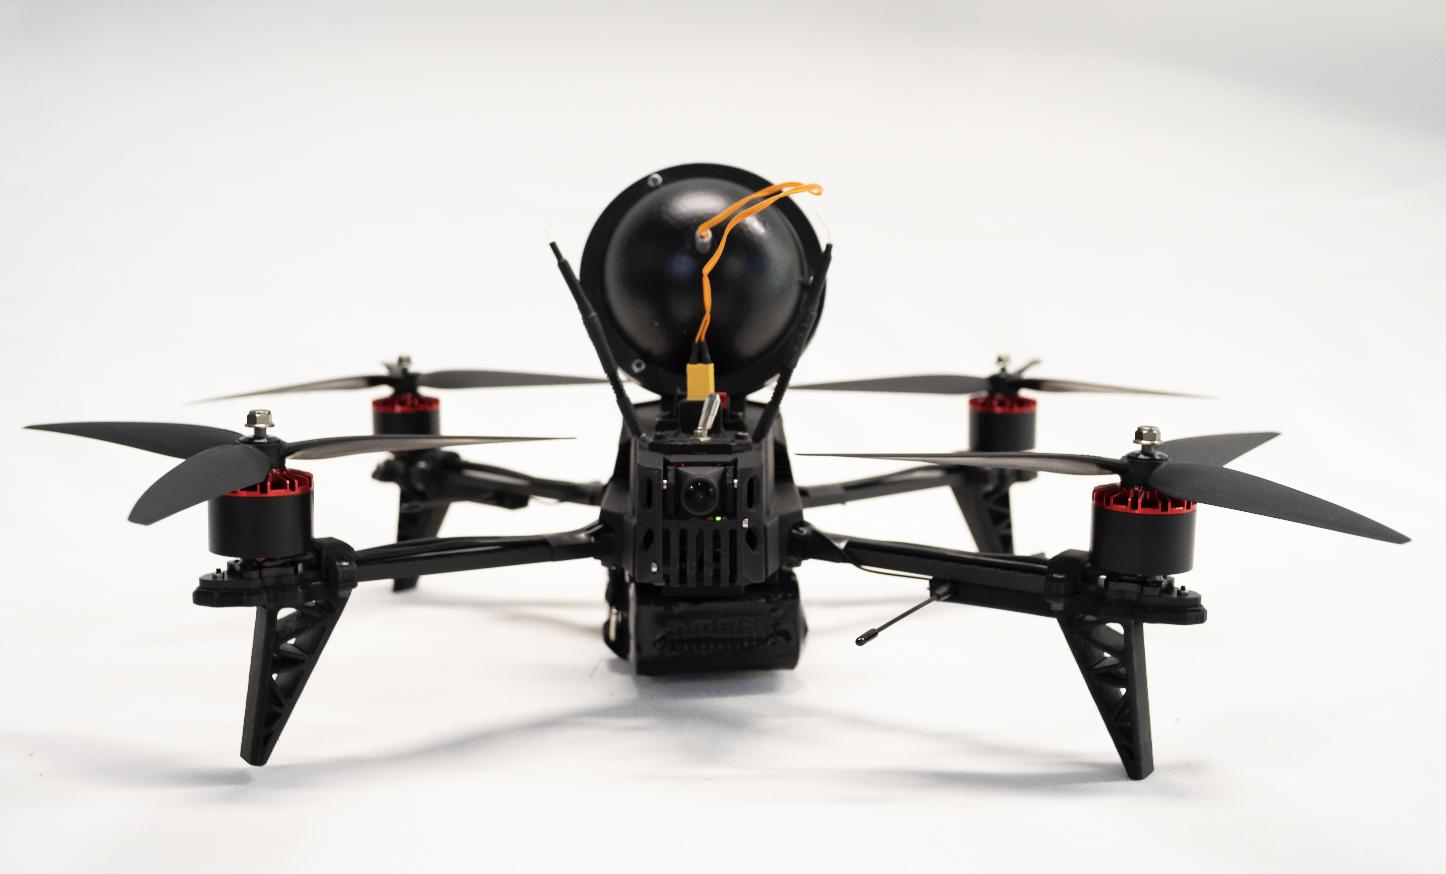
Концептуальная иллюстрация бортового ИИ-помощника, созданная с помощью искусственного интеллекта.
ИИ-помощник оператора БПЛА для наблюдения объединяет данные датчиков, полётную телеметрию и контекст задания, чтобы оператор мог задавать вопросы о зарегистрированных событиях. Его ценность — в систематизации свидетельств: что было замечено, когда это произошло, как перемещался объект и какие данные подтверждают ответ.
В подходе UHUAV эта концепция связывает бортовые вычисления, настраиваемую полезную нагрузку и задачи, определяемые оператором. В статье рассматривается архитектура наблюдения с помощью БПЛА и искусственного интеллекта: доступная для поиска история задания, которая позволяет отвечать на вопросы, формировать рекомендации с учётом контекста и пояснять состояние аппарата. Описанные ниже рабочие процессы представляют варианты настройки этой архитектуры в зависимости от датчиков, программного обеспечения, вычислительных ресурсов и требований задания.
Как работает ИИ-помощник оператора БПЛА для наблюдения?
Беспилотник с ИИ для наблюдения может нести камеры, другие системы сбора данных и бортовой компьютер. Архитектура помощника объединяет поступающие данные в четыре этапа:
- Сбор: получение наблюдений из видеопотока, доступных измерений полезной нагрузки, телеметрии аппарата и выбранных целей задания.
- Запись: добавление временных меток и необходимого контекста к наблюдениям, например траектории объекта, показаниям датчика или предупреждению бортовой системы.
- Поиск: выбор записей, относящихся к вопросу оператора или заданному условию выполнения задачи.
- Пояснение: предоставление ответа или рекомендации с подтверждающими записями и указанием существенной неопределённости.
Записи формируют историю задания с возможностью поиска. Она может включать структурированные наблюдения и ссылки на изображения или видео; для этого не требуется передавать каждый отсчёт датчика в языковую модель. Сохранение новых наблюдений также не означает непрерывного переобучения ИИ: сбор записей, поиск информации и обучение модели — отдельные операции.
Что наблюдения за транспортом могут рассказать оператору?
Рассмотрим обследование промышленной площадки, где камера наблюдает за транспортом на подъездных дорогах. Через заданные интервалы система компьютерного зрения может записывать обнаруженные автомобили, объединять наблюдения в траектории сопровождения и сохранять значимые визуальные признаки и оценки движения. Полученная история содержит зарегистрированные наблюдения в поле зрения камеры. Полноту покрытия ограничивают видимость, размеры объектов, перекрытие обзора и возможности системы обнаружения.
| Запись | Полезный контекст |
|---|---|
| Время наблюдения | Когда было зарегистрировано наблюдение и насколько оно актуально. |
| Траектория и внешний вид | Временный идентификатор сопровождения и видимые признаки, например общая категория транспортного средства. |
| Оценка движения | Перемещение между последовательными наблюдениями с указанием пропусков и неопределённости. |
| Положение и подтверждающие данные | Доступные оценки положения со ссылками на изображения, видео или записи датчиков. |
Положение объекта на изображении не является автоматически его географическим местоположением. Для оценки положения на поверхности земли нужны подходящие исходные данные: они могут включать координаты и пространственную ориентацию аппарата, калибровку камеры, ориентацию подвеса, а также информацию о дальности или рельефе. Если этих данных недостаточно, помощник должен описывать положение относительно изображения, а не придумывать координаты на карте.
Внешний вид также не подтверждает идентичность объекта. Траектория сопровождения может прерываться, разделяться или ошибочно объединять наблюдения за разными объектами. Поэтому ответы на вопросы об одном и том же автомобиле в разные периоды требуют подтверждающих данных и явного указания неопределённости сопровождения.
Три примера вопросов оператора
Эти условные диалоги показывают, как вопросы, подтверждающие записи и решения оператора могут быть связаны в настроенном рабочем процессе.
1. «Покажи автомобили, зарегистрированные на последнем участке обследования».
Пример ответа: «Вот наблюдения за транспортом на этом участке, сгруппированные по траекториям сопровождения, со временем регистрации и ссылками на изображения. Записи без достоверной географической привязки отмечены отдельно».
Такой подход помогает оператору просмотреть выбранный период, не перебирая всю видеозапись. Полезный результат сохраняет различие между обнаруженным объектом, оценённой траекторией и независимо подтверждённым событием.
2. «Какие из зарегистрированных автомобилей двигались к дороге с ограниченным доступом?»
Пример ответа: «Я могу сопоставить записанные траектории с заданной зоной подъездной дороги. При наличии оценок положения на местности покажу последовательность наблюдений, подтверждающую движение. Для траекторий, полученных только по изображению, необходимо визуальное подтверждение направления на местности».
Зона должна быть задана, а имеющиеся наблюдения — позволять выполнить запрошенное сравнение. В ответе должны быть явно обозначены участки и периоды, по которым данных нет.
3. «Почему ты рекомендуешь ещё один проход для обследования?»
Пример ответа: «По условиям задания эту зону необходимо обследовать, но имеющиеся наблюдения охватывают её не полностью. Вот соответствующие записи: изучите их, прежде чем решать, нужен ли повторный проход».
Любое предложенное дополнительное действие требует оценки оператором состояния аппарата, эксплуатационных ограничений и приоритетов задания.
Как цели задания определяют рекомендации
Полезные рекомендации начинаются с чёткой цели. Инспекция инфраструктуры, обследование периметра объекта и наблюдение в рамках поисково-спасательной операции требуют разных данных и приоритетов. Помощника можно настроить так, чтобы он соотносил наблюдения с этими целями, а не давал общие советы.
Возможные функции включают выявление неполного покрытия, выделение событий по заданным правилам, сравнение наблюдений за выбранный период и подготовку отчёта о задании со ссылками на подтверждающие изображения. Оператор может запросить хронологический обзор, перечень наблюдений, требующих внимания, или объяснение приоритета конкретного события.
Эти функции дополняют задания БПЛА, определяемые оператором. Поиск информации, формирование рекомендаций и выполнение команд управления полётом — разные функции. Любая интеграция с передачей команд требует чётко определённых разрешений и правил управления со стороны оператора.
Уведомления о состоянии аппарата и надёжность выполнения задания
Помощник также может использовать доступную телеметрию и сообщения бортовых систем, чтобы пояснять условия, влияющие на сам БПЛА. Настраиваемые уведомления могут касаться снижения остаточного заряда аккумулятора, ухудшения связи, недоступности данных датчиков или несоответствия качества текущих данных требованиям задачи.
Уведомление должно указывать источник, время наблюдения и его значение для задания. Необходимо различать предупреждение, полученное от полётного контроллера, и интерпретацию, сформированную моделью ИИ. Устаревшая или отсутствующая телеметрия не позволяет уверенно судить о текущем состоянии аппарата.
Штатные средства защиты полётного контроллера и оценка оператора сохраняют ключевую роль. Такая архитектура дополняет тему повышения надёжности заданий БПЛА для наблюдения с помощью ИИ.
Может ли помощник работать без интернета?
Работа без подключения к сети возможна для функций, которые поддерживаются доступными на борту моделями, программным обеспечением и данными задания. Дополнительные онлайн-сервисы могут расширять рабочий процесс, если это допускают связь и требования к обработке данных в конкретной конфигурации.
| Режим | Что учитывать при настройке |
|---|---|
| Локальная обработка на борту без подключения к сети | Поддерживаемые функции определяются локальными моделями, хранилищем, вычислительными ресурсами, электропитанием и охлаждением. |
| Дополнительная обработка с подключением к сети | На работу влияют качество канала связи, задержка ответа, допустимая передача данных и доступность удалённого сервиса. |
Для конкретной конфигурации нужно определить, какие функции сохраняются при потере связи. Нельзя предполагать, что онлайн-режим и работа без подключения обеспечивают одинаковые ответы или вычислительные возможности.
ИИ-помощник, БПЛА VTOL и интеграция полезной нагрузки
Для БПЛА вертикального взлёта и посадки (VTOL) для наблюдения проектирование помощника связано с разработкой аппарата и его полезной нагрузки. При выборе профессионального БПЛА VTOL для охраны объектов следует оценивать качество записываемых данных и взаимодействие с оператором наряду с характеристиками планера. Выбор камеры, поле зрения, синхронизация временных меток, вибрация, питание, охлаждение и хранение определяют, какие сведения получит программное обеспечение.
Подробнее о системе можно узнать на страницах платформы БПЛА VTOL UHUAV и подхода к интеграции полезной нагрузки БПЛА. Эффективные беспилотные системы наблюдения требуют согласованной работы датчиков, средств записи и интерфейса оператора.
Определите вопросы, важные для вашего задания
Начните с решений, которые должен принимать оператор, затем определите необходимые для них записи. При оценке полезно проверить, ссылается ли ответ на подтверждающие данные, указывает ли на неполное покрытие и остаётся ли понятным, когда информация устарела или недоступна.
Обсудите с UHUAV требования к БПЛА для наблюдения. Расскажите о целях задания, ожидаемых наблюдениях, требованиях к полезной нагрузке, ограничениях бортовых вычислений и условиях связи. Добавьте несколько вопросов, на которые вашим операторам нужны ответы. Эти сведения станут практической основой для выбора подходящей конфигурации ИИ-помощника.
0 комментариев
Добавить комментарий